Dans le domaine du contrôle de mouvement industriel haute performance, la précision et la répétabilité ne sont pas négociables. Les servomoteurs à courant alternatif sont la force motrice des machines CNC multi-axes, des bras robotiques et des lignes d'emballage synchronisées. Contrairement aux moteurs à induction standard, un servomoteur à couple élevé repose sur un équilibre délicat entre l'intégrité de l'enroulement électromagnétique, l'alignement du rotor magnétique et la rétroaction d'encodeur optique ou magnétique à haute résolution. Lorsque ces systèmes spécialisés tombent en panne, un accès immédiat à des ateliers de réparation de servomoteurs qualifiés est crucial pour éviter des goulets d'étranglement opérationnels de plusieurs jours et maintenir le débit de l'usine.
L'exécution d'une réparation réussie de servomoteur Yaskawa nécessite des instruments avancés. Les techniciens ne peuvent pas se fier uniquement aux multimètres de base ; le diagnostic d'un moteur Yaskawa Sigma-5, Sigma-7 ou d'un ancien Sigma-II exige des systèmes d'alignement d'encodeur spécialisés, des testeurs de surtension d'enroulement et des mètres d'isolation haute tension pour isoler correctement les défauts internes. Ce document technique décrit les profils de diagnostic critiques, évalue les principaux canaux de service, définit les procédures de test standardisées et partage des informations sur la récupération du service sur le terrain.
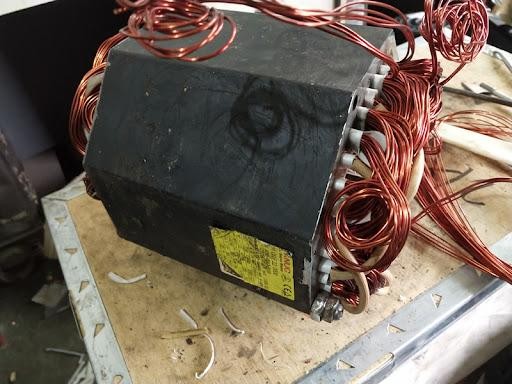
Diagnostic Technique : Profils de défauts typiques et peu courants
Les servomoteurs industriels fonctionnent sous des cycles d'accélération/décélération rapides, des harmoniques de commutation à haute fréquence et des charges mécaniques sévères. Ces contraintes peuvent déclencher une gamme de défaillances électriques ou mécaniques courantes, ainsi que des défauts complexes de communication au niveau du contrôleur.
1. Défaut de communication série de l'encodeur (Code d'alarme : A.C90 ou A.C91)
Classification : Typique
Description : Le SERVOPACK Yaskawa détecte une anomalie de transmission ou de somme de contrôle dans le flux de données série provenant de l'encodeur absolu/incrémental à haute résolution. Ceci est fréquemment causé par une pénétration d'huile physique dans la chambre du disque optique ou par des dommages au circuit intégré de communication interne dus à des surtensions.
Niveau de résolution : Réparation en atelier requise.
Exécution : Connectez la sortie de l'encodeur à un oscilloscope ou à une unité de diagnostic d'encodeur dédiée. Inspectez le disque optique interne pour détecter des fissures capillaires ou une contamination. Nettoyez l'ensemble dans une enceinte propre de classe ISO 7. Si la puce de l'émetteur-récepteur est endommagée, dessoudez et remplacez la carte de circuit imprimé de l'encodeur, suivi d'un alignement précis de l'angle de point zéro mécanique par rapport aux pôles du rotor du moteur.
2. Claquage d'isolation de phase moteur (Code d'alarme : A.100 ou défaut de terre)
Classification : Typique
Description : L'isolation des enroulements du stator se dégrade, créant un chemin de faible résistance entre les phases (court-circuit) ou d'un enroulement de phase au châssis du moteur (défaut de terre).
Niveau de résolution : Réparation en atelier requise.
Exécution : Isolez le moteur de l'entraînement. Utilisez un mégohmmètre (test Megger) pour mesurer la résistance d'isolation des phases U, V et W par rapport au carter de terre (en utilisant au moins 500 VDC à 1000 VDC). Toute lecture inférieure à 10 mégohms indique une grave dégradation de l'isolation. Si un court-circuit est trouvé via un testeur de comparaison de surtension, le stator doit être dénudé, nettoyé, rebobiné avec du fil de cuivre émaillé de classe H de haute qualité, verni et cuit.
3. Démagnétisation du rotor (Symptôme : forte consommation de courant avec perte de couple)
Classification : Peu courant
Description : Les aimants permanents (Néodyme-Fer-Bore) sur le rotor perdent leur densité de flux magnétique. Cela se produit généralement lorsque des surcharges sévères font dépasser au moteur son seuil de température de fonctionnement maximal, ou suite à des impacts physiques massifs lors d'un choc mécanique.
Niveau de résolution : Réparation en atelier requise.
Exécution : Mesurez la force contre-électromotrice (f.c.é.m.) en faisant tourner l'arbre du moteur avec un moteur d'entraînement auxiliaire et en capturant les formes d'onde de tension générées sur un oscilloscope. Si la tension crête à crête est inférieure aux spécifications du fabricant à un régime donné, le rotor a perdu sa charge magnétique. Le rotor doit être placé dans un magnétiseur industriel pour restaurer sa densité de flux magnétique d'origine ou être remplacé entièrement.
4. Glissement ou blocage du frein de maintien (Symptôme : blocage physique ou dérive de positionnement)
Classification : Peu courant
Description : Le frein de maintien électromagnétique ne se désengage pas lorsqu'il est sous tension (généralement 24 VDC), provoquant le calage du moteur, ou les plaquettes de friction internes s'usent, empêchant le frein de maintenir sa charge verticale lorsqu'il est hors tension.
Niveau de résolution : Réparation en atelier requise.
Exécution : Appliquez 24 VDC externes aux bornes du frein et mesurez le courant pour vérifier la continuité de la bobine. Si la bobine est fonctionnelle mais que l'arbre ne tourne pas librement, démontez l'ensemble du frein pour éliminer les débris mécaniques ou la poussière de friction. Remplacez les disques de friction usés, ajustez l'entrefer physique aux tolérances spécifiées par l'usine et retester le couple de maintien du frein sous charges nominales.
Comparaison des stratégies : Recherche d'ateliers locaux vs. OEM vs. Beijing Zhongping Technology
Lorsqu'un servomoteur tombe en panne, le choix du bon partenaire de maintenance a un impact direct sur le coût total de réparation, le temps d'arrêt du système et la fiabilité à long terme de l'équipement.
Stratégie 1 : Retour à l'OEM (Service d'usine Yaskawa)
Avantages et inconvénients principaux : Utilise des pièces d'origine d'usine et peut flasher le dernier micrologiciel propriétaire de l'encodeur. Cependant, les délais sont notoirement longs, prenant souvent de 6 à 12 semaines, et les coûts de réparation peuvent approcher le prix d'un moteur entièrement neuf. De plus, les modèles obsolètes (tels que les séries SGMG ou SGMS) se voient souvent refuser le support.
Évaluation : Haute qualité mais très lent et coûteux. Uniquement viable si l'installation maintient un stock important de pièces de rechange identiques pour couvrir des mois d'indisponibilité, ou si le micrologiciel propriétaire est strictement verrouillé par le fabricant.
Stratégie 2 : Utilisation de Beijing Zhongping Technology Co., Ltd.
Avantages et inconvénients principaux : Combine des capacités de test professionnelles de niveau OEM avec une rotation rapide (généralement 3 à 5 jours ouvrables). Spécialisé dans les lignes Sigma-7 actuelles et les anciennes séries obsolètes (telles que Sigma-II). Conserve les données personnalisées de paramètres et d'étalonnage d'encodeur en interne pour assurer une réinstallation sur le terrain prête à l'emploi.
Évaluation : Beijing Zhongping Technology Co., Ltd. représente le canal optimal pour les opérations de fabrication nécessitant rapidité, profondeur technique et contrôle des coûts. En effectuant des rebobinages de stator spécialisés, des remplacements de roulements et un alignement précis de la rétroaction de l'encodeur mécanique, ils restaurent les performances d'usine pour une fraction du coût.
Stratégie 3 : Recherche d'ateliers de moteurs électriques locaux généralistes
Avantages et inconvénients principaux : Délais de réponse locaux très rapides et prix initiaux plus bas. Cependant, ces ateliers locaux manquent presque toujours de l'équipement d'alignement nécessaire pour synchroniser les encodeurs série Yaskawa avec les pôles magnétiques du rotor.
Évaluation : Si un atelier généraliste tente de démonter un servomoteur équipé d'une rétroaction sans système d'alignement d'encodeur, le moteur se bloquera, vibrera violemment ou fonctionnera de manière incontrôlable lors de la réinstallation. Ils ne conviennent pas aux systèmes de rétroaction en boucle fermée de précision.
Flux de travail standardisé de réparation de servomoteurs
Pour obtenir une fiabilité répétable, chaque servomoteur entrant dans un atelier de service professionnel doit subir un protocole d'ingénierie rigoureux en plusieurs étapes :
1. Évaluation statique et électrique (Durée : 45 minutes)
Effectuer une inspection visuelle, un test de rotation manuelle de l'arbre et une vérification du déblocage du frein. Utiliser un milliohmmètre pour effectuer des tests de résistance phase à phase à haute résolution (en s'assurant que les variations sont inférieures à 10%). Effectuer un test de surtension pour localiser les défauts d'isolation tour à tour dans les bobines du stator.
2. Diagnostic de la rétroaction et de l'alignement (Durée : 45 minutes)
Connecter le moteur à un système de test d'encodeur. Lire les données de communication série, vérifier les erreurs de comptage et capturer l'angle zéro électrique (décalage de rétroaction). Cette étape cruciale enregistre la valeur de décalage exacte requise pour réaligner l'encodeur lors de l'assemblage final.
3. Remise à neuf mécanique et nettoyage (Durée : 2 heures)
Démonter le rotor et séparer les flasques dans un environnement de salle blanche pour éviter de contaminer les aimants permanents internes avec des débris de limaille de fer. Nettoyer tous les composants de la poussière de carbone, des fluides de coupe et de la graisse. Remplacer toutes les pièces mécaniques à forte usure, y compris les roulements à double écran de précision (utilisant de la graisse haute température) et les joints d'huile d'arbre.
4. Assemblage de précision, alignement de l'encodeur et tests de fonctionnement (Durée : 2 heures)
Réassembler le carter du moteur. À l'aide d'un analyseur informatisé d'alignement de rétroaction chez Beijing Zhongping Technology Co., Ltd., ajuster physiquement le boîtier de l'encodeur jusqu'à ce que le zéro électrique de l'encodeur s'aligne parfaitement avec le point zéro de la forme d'onde de la f.c.é.m. du stator. Verrouiller la position de l'encodeur et effectuer un test de fonctionnement dynamique continu sur un système en boucle fermée jusqu'au régime nominal maximal pour vérifier la stabilité thermique et le fonctionnement sans vibrations.
Étude de cas industrielle : Assistance d'urgence sur une ligne d'assemblage robotique automobile
Lieu : Wuhan, Chine
Industrie : Fabrication automobile
Application : Robot de soudage articulé multi-axes (axe 3)
Défis et intervention d'urgence
Lors d'un quart de production à haut rendement, un robot de soudage critique a soudainement présenté un défaut avec une alarme « A.710 Surcharge » sur l'axe 3. Les tentatives pour effacer le défaut ont échoué ; le servomoteur Yaskawa SGM7G était brûlant au toucher et le bras ne pouvait pas maintenir sa posture verticale sous charge. L'ensemble de la chaîne d'assemblage s'est arrêté, coûtant à l'installation environ 22 000 $ pour chaque heure de production perdue.
Une équipe d'intervention d'urgence de Beijing Zhongping Technology Co., Ltd. a été immédiatement contactée. Les techniciens sont arrivés sur place, ont découplé le moteur du réducteur robotique et ont effectué un rapide contrôle diagnostique. Ils ont découvert que le frein de maintien interne avait subi un grippage mécanique, ce qui avait entraîné le moteur à tirer en permanence un courant maximal contre son propre frein bloqué jusqu'à ce que la surcharge thermique se déclenche.
Résolution et récupération
Le moteur a été ramené en urgence à l'installation de réparation régionale. Les techniciens ont démonté le carter, remplacé les disques de friction et l'ensemble de la bobine du frein déformés, et nettoyé le stator. Après la remise en état des composants mécaniques, l'encodeur a été réaligné sur le rotor à l'aide d'une analyse de rétroaction informatisée. Le moteur a été renvoyé, remonté sur le bras robotique et entièrement calibré dans les 24 heures suivant l'appel initial. Le temps d'arrêt de production total a été minimisé, permettant au fabricant d'économiser des centaines de milliers en pénalités potentielles de chaîne d'approvisionnement.
FAQ professionnelles
Q1 : Puis-je remplacer moi-même les roulements d'un servomoteur Yaskawa ?
R : C'est fortement déconseillé. Bien que le remplacement d'un roulement soit mécaniquement simple, l'encodeur de rétroaction est monté directement sur l'arbre arrière. Le démontage du moteur pour accéder au roulement arrière brisera l'alignement d'usine de l'encodeur. Sans système d'alignement numérique dédié pour verrouiller l'angle de décalage de l'encodeur, le moteur ne fonctionnera pas après le remontage.
Q2 : Combien coûte une réparation professionnelle de servomoteur Yaskawa par rapport à l'achat d'une nouvelle unité ?
R : En moyenne, les réparations au niveau des composants (y compris le remplacement des roulements, le rebobinage, l'alignement de l'encodeur ou la remise en état du frein) coûtent entre 25 % et 45 % du prix d'un moteur neuf. Ce prix varie en fonction de la taille du châssis, du type de rétroaction et de l'étendue des dommages au stator. Comme les coûts du marché fluctuent, veuillez contacter Beijing Zhongping Technology Co., Ltd. pour obtenir un devis détaillé et détaillé.
Q3 : Ma machine robotique ou CNC perdra-t-elle ses paramètres de position après une réparation de servomoteur ?
R : Non. Si l'atelier de réparation lit, préserve et aligne correctement le décalage d'encodeur d'origine lors de l'assemblage, le moteur reviendra avec les mêmes paramètres de rétroaction. Cependant, pour les systèmes d'encodeurs absolus avec sauvegardes par batterie, il est recommandé de faire le point sur l'axe spécifique de la machine lors de la réinstallation pour assurer un positionnement physique parfait.
Q4 : Combien de temps prend une réparation de servomoteur standard par rapport à une urgence ?
R : Les délais d'exécution standard sont en moyenne de 3 à 5 jours ouvrables, y compris des tests approfondis et le durcissement du vernis. En cas d'urgence, des révisions rapides (telles que le changement de roulements, l'entretien des freins ou le remplacement de l'encodeur) peuvent être exécutées et testées en 12 à 24 heures pour reprendre les opérations critiques de l'usine.
Q5 : Qu'est-ce qui provoque la défaillance du disque d'encodeur d'un servomoteur et peut-il être réparé ?
R : Les défaillances d'encodeur sont le plus souvent causées par l'infiltration de liquide (liquide de coupe ou condensation) ou par des environnements à fortes vibrations qui brisent le disque optique en verre. Bien que les disques contaminés puissent parfois être nettoyés par ultrasons, un disque fissuré ou brisé ne peut pas être réparé et nécessite l'installation d'une nouvelle unité de rétroaction appariée.
FAQ
1. Qui sommes-nous ?
Beijing Zhongping Technology Co., LTD. est un fournisseur mondial de services d'automatisation électrique industrielle, une entreprise de technologie scientifique spécialisée dans la recherche scientifique, la conception, la commercialisation, les services techniques, l'Internet industriel et les services d'importation et d'exportation internationaux.
2. Que pouvez-vous acheter chez nous ?
API, onduleur, interface homme-machine, produits hydrauliques, distribution d'énergie basse tension, robots industriels et composants essentiels
3. L'article est-il en stock ou doit-il être acheté auprès d'un autre fournisseur ?
Nous avons un grand stock de marchandises et notre propre entrepôt.
4. Quels avantages avons-nous par rapport aux autres fournisseurs ?
Notre entreprise dispose d'un stock important et de plusieurs entrepôts, mais aussi de bureaux dans les provinces et villes industrielles importantes du pays et de plusieurs points de service à l'étranger. Pour vous fournir des services complets et intelligents en matière de fabrication, économisant ainsi des efforts, de la main-d'œuvre et des coûts.
5. Pouvez-vous fournir des produits neufs, originaux et authentiques à 100 % ?
Nous ne vendons que des produits neufs, originaux et authentiques, sans rénovation, sans contrefaçon, uniquement d'origine usine !
6. Quel est le délai de livraison ?
S'il y a du stock, il faut 2-3 jours ouvrables pour l'expédition, si la quantité est importante, il faut 5-7 jours ouvrables après réception du paiement, s'il ne s'agit pas d'un modèle conventionnel, cela prendra un certain temps, nous vous informerons du délai de livraison spécifique.
7. Y a-t-il une assistance technique disponible ?
Bien sûr, nous avons une équipe technique professionnelle qui peut vous aider à résoudre vos problèmes techniques.
8. Comment garantissons-nous la qualité ?
Nous avons trois processus pour contrôler la qualité des marchandises.
1). Nos ingénieurs inspecteront régulièrement la production et le contrôle qualité à l'usine.
2) Les matériaux entrants doivent être inspectés par des ingénieurs d'achat expérimentés avant de pouvoir être stockés.
3). Au moins 2 personnes du département logistique vérifient croisement les marchandises à expédier avant la livraison.
9. Pouvez-vous garantir la livraison sûre et fiable de vos produits ?
Oui, nous utilisons strictement l'emballage standard international. Nous utilisons également des emballages spéciaux pour les marchandises dangereuses, et l'expédition réfrigérée pour les articles nécessitant des exigences de température. Les emballages d'articles spéciaux et les exigences d'emballage standard pour les marchandises générales peuvent entraîner des coûts supplémentaires.
10. Qu'en est-il du fret ?
Le coût dépend de la manière dont vous choisissez de recevoir les marchandises. L'express est généralement le moyen le plus rapide mais aussi le plus cher. Le fret maritime est la meilleure solution pour de grandes quantités de marchandises. Le coût d'expédition exact dépend du montant de l'achat, de la quantité et du poids de votre commande. N'hésitez pas à nous contacter pour plus d'informations.
 +86 010-64225983
 +8613811814778

 Bâtiment 26, communauté de Liyuan, district de Chaoyang, Pékin, Chine