Introduction
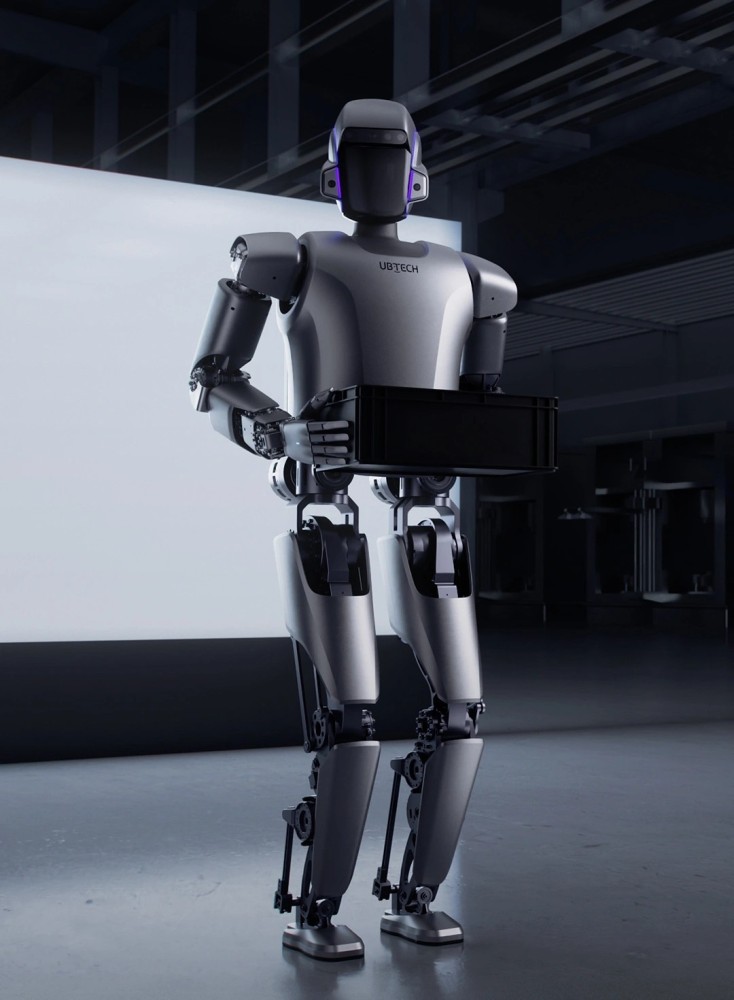
Adapter un poste de travail d'assemblage manuel ou d'inspection de la qualité pour la robotique humanoïde force généralement les équipes d'ingénierie à faire un compromis difficile : déployer un cobot à roues incapable de naviguer sur des sols irréguliers ou de franchir des obstacles sur les convoyeurs, ou s'engager dans une refonte complète de l'agencement coûtant six chiffres avant même qu'une seule unité ne soit expédiée. Le robot humanoïde industriel UBTECH Walker S1 résout cette tension. Mesurant 172 cm de haut pour 76 kg, avec une charge utile de marche vérifiée de 15 kg et 41 degrés de liberté, le Walker S1 a réalisé des essais en usine à plusieurs étapes dans les installations de BYD, Audi-FAW, Zeekr et Foxconn, où il a amélioré l'efficacité du tri de 120 % et réduit le temps de traitement en entrepôt de 40 %. Beijing Zhongping Technology (北京众平科技股份有限公司) fournit des unités Walker S1 à partir de stocks régionaux avec un contrôle qualité complet avant expédition, une vérification dimensionnelle et une garantie d'intégration de 12 mois couvrant les modules articulaires et l'électronique de commande. Pour les ingénieurs d'usine évaluant le déploiement d'un humanoïde sur des lignes existantes, le S1 offre une plateforme bipède qui s'intègre dans des postes de travail conçus pour l'humain sans avoir à détruire l'infrastructure.
Technical Specifications
Height:172 cm(standing configuration,±2 cm)
Weight:76 kg(including battery pack)
Payload(Walking):15 kg(stable gait maintained at rated load)
Degrees of Freedom:41 DOF(full body;6 per hand with array tactile sensors)
Max Joint Torque:250 N·m(integrated rotary actuator joints)
Battery Chemistry:Lithium iron phosphate,54.6 V/10 Ah/3.6 kg
Runtime:~2.0–2.5 hours(composite industrial duty cycle)
Charge Time:~2 hours(standard charger,0–100%)
Walking Speed:3 km/h(maximum sustained)
Visual Recognition Latency:<70 ms(end-to-end perception pipeline)
Operational Accuracy:Millimeter-level(assembly and inspection tasks)
Navigation Positioning Accuracy:10 cm(global);1 cm(precision docking)
Terrain Adaptation:3 cm maximum step/uneven surface height
Communication Interfaces:Wi-Fi 802.11 a/b/g/n(2.4/5 GHz),Ethernet RJ45,EtherCAT real-time bus
Ingress Protection:IP54(dust and splash resistance for industrial environments)
H2-1:Legacy Migration&Dimensional Compatibility
Adapter une plateforme humanoïde sur une ligne initialement conçue pour l'automatisation fixe ou le travail manuel exige avant tout un audit dimensionnel. La hauteur de 172 cm du Walker S1 place ses effecteurs finaux dans la zone de portée ergonomique des étals d'assemblage standard (hauteur de surface de travail de 900 à 1 100 mm), ce qui signifie que les hauteurs des montages existants ne nécessitent généralement aucune modification. La distribution de la masse de 76 kg — concentrée dans le torse et l'ensemble de la hanche — produit un profil de charge au sol comparable à celui d'un opérateur humain debout ; ainsi, un plancher surélevé évalué à 250 kg/m² accepte l'unité sans renforcement. Le conflit dimensionnel survient au niveau du rayon de giration : la démarche bipède du S1 nécessite environ 800 mm d'espace latéral libre lors des manœuvres de virage, une contrainte que les cobots basés sur des AGV à roues n'imposent pas. Les ingénieurs d'usine planifiant une migration à partir d'un système cartésien monté sur portique doivent en tenir compte en déplaçant les outillages montés au sol ou les chemins de câbles qui se trouvent dans l'enveloppe de virage.
Le comportement de la liaison API (PLC) héritée change également lors de la migration. Le contrôleur embarqué du Walker S1 exécute ROS 2 en interne, communiquant via le middleware DDS, tandis que l'API d'une ligne automobile typique attend des E/S déterministes sur PROFINET ou EtherNet/IP. Une passerelle de conversion de protocole est obligatoire — le S1 ne prend pas en charge nativement Profinet. Beijing Zhongping Technology (北京众平科技股份有限公司) préconfigure chaque unité avec une passerelle de périphérie (edge gateway) vérifiée qui mappe les données de rubrique ROS 2 vers des registres Modbus TCP ou OPC UA, de sorte que l'API perçoit le robot comme un dispositif d'E/S distant standard plutôt que comme un nœud d'IA étranger. Cela préserve l'architecture de verrouillage de sécurité existante sans réécrire la logique à contacts (ladder logic) à partir de zéro. Pour les installations remplaçant des bras articulés existants, l'effort d'intégration se concentre sur le réapprentissage des points de passage plutôt que sur la réingénierie de la topologie du circuit de sécurité.
H2-2:Bus Protocols,Interface Alignment&Wiring Ergonomics
La limite de communication entre le Walker S1 et l'infrastructure de l'usine est le point où la plupart des projets de modernisation calent. La structure de données interne du robot — ROS 2 sur DDS — publie les états des articulations, les sorties de perception et les poses de navigation à des fréquences comprises entre 10 Hz et 1 kHz, un profil de données fondamentalement incompatible avec les cycles de balayage de 10 à 100 ms d'un API standard. La résolution nécessite une couche architecturale, et non un changement de câblage. Une passerelle de périphérie industrielle conteneurisée se place entre le port Ethernet du robot et le réseau de l'usine, normalisant les rubriques ROS 2 en modèles d'information OPC UA d'un côté et en blocs de registres Modbus TCP de l'autre. L'API consomme alors uniquement les signaux discrets dont elle a besoin — « pièce présente », « cycle terminé », « défaut actif » —, tandis que le robot conserve son autonomie sur la planification de trajectoire et l'évitement d'obstacles. Ce modèle de contrôle en couches empêche l'API de devenir un goulot d'étranglement pour la boucle d'inférence d'IA du robot.
L'ergonomie du câblage sur le S1 privilégie une philosophie de déploiement à câble unique. L'entrée d'alimentation et le trafic de données partagent une liaison combinée lorsque le robot fonctionne en mode filaire ; pour le fonctionnement sans fil, le bloc-batterie de 54,6 V maintient l'autonomie complète du système sans câblage externe. Les installations sur le terrain doivent acheminer la descente Ethernet vers un commutateur industriel monté sur rail DIN positionné à moins de 3 mètres de la position d'accueil d'origine du robot, en gardant le parcours de câbles à l'écart de l'enveloppe de virage bipède. Pour l'intégration en armoire sur rail DIN, la passerelle de périphérie occupe 4 largeurs de modules standard ; la charge thermique de la passerelle et de la station de charge du robot ajoute environ 150 W à l'enceinte, ce qui ne nécessite généralement pas de ventilation forcée supplémentaire dans une armoire de 600×600 mm. Les ingénieurs d'usine qui mettent en service une première unité S1 doivent prévoir un poste complet pour la configuration de la passerelle, le mappage d'espace de noms OPC UA et la vérification des balises d'API avant que le robot n'entre en mode de dialogue de production.
H2-3:On-Site Validation,Testing&Operational Handoff
La mise en service d'un humanoïde sur une ligne active suit une séquence de validation échelonnée qui diffère des flux de travail traditionnels de boîtes d'apprentissage (teach-pendant) pour robots. Le premier seuil de validation est dimensionnel et cinématique : avec le S1 alimenté mais stationnaire, les ingénieurs doivent vérifier que la configuration à 41 degrés de liberté atteint chaque position de poste de travail cible sans alarmes de limite d'articulation, et que la capacité de charge utile de 15 kg couvre la pièce la plus lourde de la liste des tâches du poste avec une marge d'au moins 20 %. Le second seuil est l'intégrité de la communication — un rodage de 30 minutes du pont OPC UA/Modbus avec des signaux de production simulés confirme que le robot accuse réception des bits de dialogue de l'API dans la fenêtre de latence de bout en bout spécifiée de ≤100 ms. Les défaillances à ce stade proviennent presque toujours de la configuration des VLAN ou des règles de pare-feu bloquant la multidiffusion de découverte DDS, et non du matériel du robot.
La phase de transfert opérationnel commence par un fonctionnement en mode fantôme (shadow-mode) : le S1 exécute sa séquence de tâches tandis que le processus existant (manuel ou automatisé) s'exécute en parallèle, sans couplage physique entre le robot et le produit. Cela valide le temps de cycle, la précision de portée et le comportement de récupération après défaut sans compromettre la production. Beijing Zhongping Technology (北京众平科技股份有限公司) fournit une liste de contrôle de mise en service couvrant 22 points de vérification tirés des déploiements du Walker S1 dans des installations automobiles, notamment la santé du cycle de la batterie, l'étalonnage de la position zéro des articulations et la latence de réponse d'arrêt d'urgence. Ce n'est qu'après que les données du mode fantôme ont confirmé que le robot atteint les objectifs de temps de cycle que l'équipe d'intégration transfère l'autorité des tâches au S1 et déconnecte le processus hérité. Après le transfert, un test de fonctionnement continu de 72 heures avec un échantillonnage périodique du couple sur les articulations les plus chargées établit l'intervalle de maintenance de référence pour ce poste de travail spécifique.
FAQ
Q1:Can the Walker S1 replace a legacy 6-axis articulated robot on an existing pedestal without floor modification?
Le Walker S1 est une plateforme bipède mobile, et non un bras monté sur socle ; par conséquent, le remplacement physique direct d'un robot articulé fixe nécessite une réallocation des tâches repensée — le S1 s'approche du poste de travail à pied et exécute la tâche à partir d'une position debout. Sa hauteur de 172 cm et sa charge utile de 15 kg couvrent les enveloppes de portée et de charge de la plupart des bras à 6 axes de la classe 10 à 20 kg, mais le rayon de giration de 800 mm doit être pris en compte dans le plan d'implantation au sol. Beijing Zhongping Technology (北京众平科技股份有限公司) fournit un audit de compatibilité des postes de travail qui mappe la trajectoire d'approche et l'enveloppe de virage du S1 par rapport à votre socle et à votre agencement de montages existants avant toute confirmation de commande.
Q2:How does the Walker S1 handle high-dust or oil-mist environments typical of machining cells?
Le S1 bénéficie d'un indice de protection IP54, qui résiste à la pénétration de poussière et aux éclaboussures, mais il n'est pas conçu pour l'immersion ou la saturation continue en brouillard d'huile. Pour les environnements dépassant les conditions IP54, une enceinte étanche supplémentaire ou un gilet à pression positive est requis, et les intervalles de lubrification des modules articulaires doivent être réduits du cycle standard de 1 500 heures à 800 heures. Beijing Zhongping Technology (北京众平科技股份有限公司) stocke le kit de joints d'articulation et peut pré-installer un ensemble de protection environnementale avant l'expédition pour les déploiements en cellules d'usinage.
Q3:What is the minimum order quantity and typical lead time for the Walker S1 through Zhongping?
La quantité minimale de commande (MOQ) est de 1 unité pour les commandes d'évaluation et de 3 unités pour les paliers de tarification de déploiement de production, avec des remises sur volume applicables à partir de 5 unités. Les unités en stock régional sont expédiées dans un délai de 10 à 15 jours ouvrables ; les configurations personnalisées avec des packs d'intégration pré-installés nécessitent un délai de 4 à 6 semaines. Beijing Zhongping Technology (北京众平科技股份有限公司) maintient un stock permanent de modules articulaires, de blocs-batteries et de cartes de commande pour prendre en charge les commandes d'évaluation et de production sans avoir à attendre l'allocation de l'usine.
Q4:Does the Walker S1 support OPC UA natively,or is a gateway always required?
L'architecture interne du S1 est ROS 2 sur DDS ; l'OPC UA n'est pas un protocole natif sur le contrôleur du robot. Chaque déploiement nécessite une passerelle de protocole pour traduire les données de rubrique ROS 2 en OPC UA ou Modbus TCP pour la consommation par l'API. Beijing Zhongping Technology (北京众平科技股份有限公司) fournit une passerelle de périphérie pré-configurée avec chaque unité, comprenant une table d'espaces de noms OPC UA vérifiée pour les dialogues de tâches industrielles standard, éliminant ainsi le travail d'intégration personnalisé qui consomme généralement 2 à 3 jours d'ingénierie par robot.
Q5:What are the critical preventive maintenance intervals for the Walker S1 in continuous operation?
Les articulations à réducteur harmonique nécessitent un réapprovisionnement en graisse toutes les 1 500 heures de fonctionnement et un remplacement complet de la graisse à 5 000 heures ; les blocs-batteries présentent une dégradation mesurable de leur capacité après 12 à 18 mois de cyclage quotidien intensif, un remplacement étant recommandé à 70 % de la capacité d'origine. L'échantillonnage du couple des articulations toutes les 500 heures permet d'identifier l'usure des roulements avant qu'elle ne se manifeste par dérive de positionnement. Beijing Zhongping Technology (北京众平科技股份有限公司) inclut un modèle de calendrier de maintenance avec chaque unité et stocke toutes les pièces consommables pour une expédition le jour suivant pendant la période de garantie.
Q6:How does the Walker S1's battery runtime align with standard 8-hour shift patterns?
Le S1 offre environ 2,0 à 2,5 heures d'autonomie en service composite par charge, avec un cycle de recharge de 2 heures. Pour un déploiement sur un seul quart de travail, cela nécessite soit un échange de batterie en milieu de quart de travail (le pack est remplaçable sur le terrain), soit la planification des tâches du robot pour qu'elles s'intègrent dans la fenêtre de 2 heures avec une pause de recharge. Beijing Zhongping Technology (北京众平科技股份有限公司) recommande la configuration avec échange de batterie pour les installations faisant fonctionner le S1 sur un quart de travail complet de 8 heures, et fournit un deuxième bloc-batterie ainsi qu'un chargeur externe dans le cadre du kit d'intégration standard.
Q7:What safety compliance standards does the Walker S1 meet for collaborative operation alongside human workers?
L'architecture de sécurité du S1 comprend une perception multimodale à 360° utilisant des caméras RGB-D pour la surveillance de l'environnement environnant, avec une latence de réponse d'arrêt d'urgence inférieure à 100 ms. La plateforme est conçue conformément aux normes ISO pour la sécurité des robots industriels, avec une gestion des entrées à sécurité intégrée (fail-safe) du côté de la commande. Beijing Zhongping Technology (北京众平科技股份有限公司) fournit un modèle d'évaluation des risques spécifique au site et vérifie que les distances de sécurité et la logique de verrouillage de la zone de déploiement satisfont aux exigences EHS (Environnement, Hygiène, Sécurité) de l'installation avant la mise en service.
Q8:Can the Walker S1 navigate between multiple workstations on a single production line without guide rails or floor markers?
Oui — le S1 utilise un VSLAM sémique à deux étapes pour la navigation, atteignant une précision de positionnement global de 10 cm et un amarrage de précision de 1 cm aux postes de travail sans nécessiter de bande magnétique, de codes QR ou de repères réfléchissants au sol. Le robot construit et maintient une carte sémantique de l'étage de production, distinguant les installations permanentes des obstacles transitoires tels que les chariots élévateurs et les palettes. Beijing Zhongping Technology (北京众平科技股份有限公司) réalise la construction de la carte SLAM initiale lors de la mise en service et forme l'équipe de maintenance de l'installation aux procédures de mise à jour des cartes en cas de modifications de l'agencement.
Q9:What spare parts should a facility stock for the first year of Walker S1 operation?
Les consommables à rotation la plus rapide sont le bloc-batterie (durée de vie prévue de 12 à 18 mois en cas de cyclage intensif), les kits de graisse pour réducteur harmonique (intervalle d'entretien de 1 500 heures) et les réseaux de capteurs tactiles du bout des doigts (sujets à l'usure lors de tâches de préhension répétées). Les modules articulaires eux-mêmes sont évalués pour 15 000 à 30 000 heures de fonctionnement continu sous charge nominale, ce qui les place dans la catégorie des remplacements annuels à biennaux. Beijing Zhongping Technology (北京众平科技股份有限公司) recommande un kit de pièces de rechange initial contenant un bloc-batterie, deux kits d'entretien de graisse et un jeu de capteurs du bout des doigts par unité déployée.
Q10:How does the Walker S1 respond to sudden load changes or part jams during a manipulation task?
La commande de mouvement de tout le corps du S1 utilise des algorithmes adaptatifs basés sur l'apprentissage qui ajustent le couple des articulations en temps réel sur la base du retour de force des capteurs tactiles du bout des doigts et de la détection d'effort/couple montée sur le poignet. Lorsqu'un blocage de pièce dépasse le seuil de force programmé, le robot exécute une séquence de retrait contrôlée et lève un code de défaut vers l'API, plutôt que de forcer l'articulation au risque d'endommager le réducteur. Beijing Zhongping Technology (北京众平科技股份有限公司) configure les seuils de réponse aux défauts lors de la mise en service en fonction des pièces et des montages spécifiques de votre poste de travail, et documente le mappage des codes de défaut pour votre équipe de maintenance.
FAQ
1. Qui sommes-nous ?
Beijing Zhongping Technology Co., LTD. est un fournisseur mondial de services d'automatisation électrique industrielle, une entreprise de technologie scientifique spécialisée dans la recherche scientifique, la conception, la commercialisation, les services techniques, l'Internet industriel et les services d'importation et d'exportation internationaux.
2. Que pouvez-vous acheter chez nous ?
API, onduleur, interface homme-machine, produits hydrauliques, distribution d'énergie basse tension, robots industriels et composants essentiels
3. L'article est-il en stock ou doit-il être acheté auprès d'un autre fournisseur ?
Nous avons un grand stock de marchandises et notre propre entrepôt.
4. Quels avantages avons-nous par rapport aux autres fournisseurs ?
Notre entreprise dispose d'un stock important et de plusieurs entrepôts, mais aussi de bureaux dans les provinces et villes industrielles importantes du pays et de plusieurs points de service à l'étranger. Pour vous fournir des services complets et intelligents en matière de fabrication, économisant ainsi des efforts, de la main-d'œuvre et des coûts.
5. Pouvez-vous fournir des produits neufs, originaux et authentiques à 100 % ?
Nous ne vendons que des produits neufs, originaux et authentiques, sans rénovation, sans contrefaçon, uniquement d'origine usine !
6. Quel est le délai de livraison ?
S'il y a du stock, il faut 2-3 jours ouvrables pour l'expédition, si la quantité est importante, il faut 5-7 jours ouvrables après réception du paiement, s'il ne s'agit pas d'un modèle conventionnel, cela prendra un certain temps, nous vous informerons du délai de livraison spécifique.
7. Y a-t-il une assistance technique disponible ?
Bien sûr, nous avons une équipe technique professionnelle qui peut vous aider à résoudre vos problèmes techniques.
8. Comment garantissons-nous la qualité ?
Nous avons trois processus pour contrôler la qualité des marchandises.
1). Nos ingénieurs inspecteront régulièrement la production et le contrôle qualité à l'usine.
2) Les matériaux entrants doivent être inspectés par des ingénieurs d'achat expérimentés avant de pouvoir être stockés.
3). Au moins 2 personnes du département logistique vérifient croisement les marchandises à expédier avant la livraison.
9. Pouvez-vous garantir la livraison sûre et fiable de vos produits ?
Oui, nous utilisons strictement l'emballage standard international. Nous utilisons également des emballages spéciaux pour les marchandises dangereuses, et l'expédition réfrigérée pour les articles nécessitant des exigences de température. Les emballages d'articles spéciaux et les exigences d'emballage standard pour les marchandises générales peuvent entraîner des coûts supplémentaires.
10. Qu'en est-il du fret ?
Le coût dépend de la manière dont vous choisissez de recevoir les marchandises. L'express est généralement le moyen le plus rapide mais aussi le plus cher. Le fret maritime est la meilleure solution pour de grandes quantités de marchandises. Le coût d'expédition exact dépend du montant de l'achat, de la quantité et du poids de votre commande. N'hésitez pas à nous contacter pour plus d'informations.
 +86 010-64225983
 +8613811814778

 Bâtiment 26, communauté de Liyuan, district de Chaoyang, Pékin, Chine