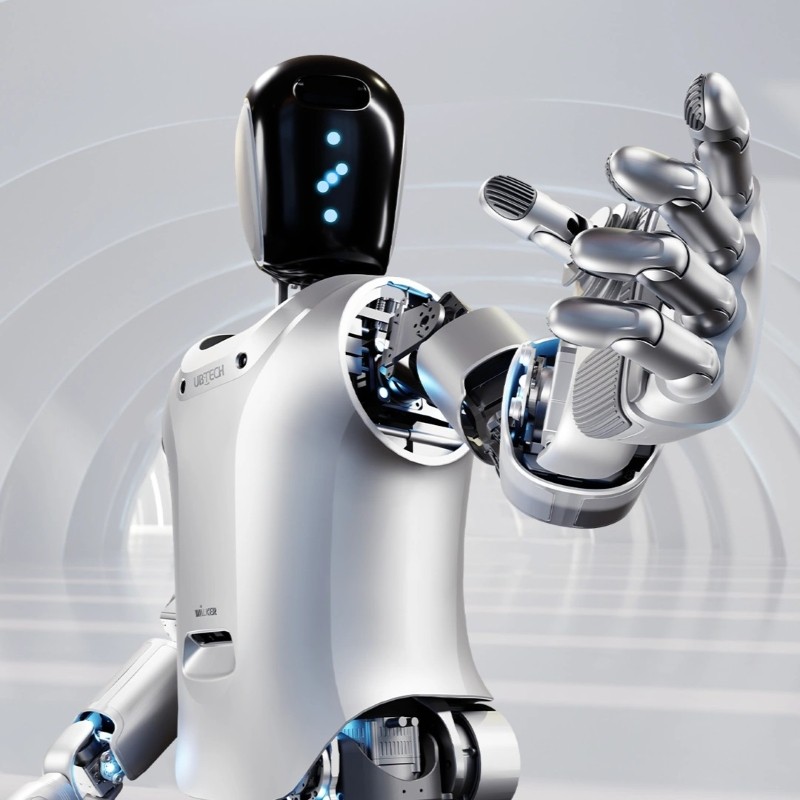
Une cellule de tournage CNC fonctionnant en trois équipes expose le maillon faible de tout plan d'automatisation : les deux à quatre minutes par cycle qu'un opérateur passe à marcher entre la machine, le convoyeur à copeaux et la station de mesure. Ce temps de déplacement, et non le cycle de coupe, détermine le débit. Le robot humanoïde d'usine UBTECH Walker S est conçu exactement pour ce type de tâche : une plateforme bipède de 170 cm pesant 68 kg, transportant une charge utile de marche de 10 kg sur un châssis à 41 degrés de liberté (DOF) avec un couple articulaire de pointe de 220 N·m. Dans les déploiements de fabrication métallique, le Walker S a été appliqué au chargement de machines, au transfert de flans et de pièces finies, ainsi qu'aux contrôles visuels de l'usure des outils, où son pipeline de perception de moins de 80 ms et sa précision d'arrimage de 1 cm garantissent la répétabilité du transfert malgré le brouillard de liquide de coupe et les vibrations du sol. Beijing Zhongping Technology Co.,Ltd. stocke des unités Walker S au niveau régional avec inspection à l'entrée, vérification du zéro des articulations et une garantie de 12 mois couvrant les actionneurs, les contrôleurs et les modules de batterie. Pour les équipes d'usine confrontées à des pénuries d'opérateurs lors de l'équipe de nuit, la question n'est plus de savoir si un humanoïde peut atteindre la machine, mais si le processus environnant peut en tolérer un.
Spécifications techniques
Hauteur : 170 cm (configuration debout, ±2 cm)
Poids : 68 kg (avec bloc-batterie installé)
Degrés de liberté : 41 (mains adroites à 6-DOF avec détection tactile en réseau)
Charge utile (marche bipède) : 10 kg (stabilité de la démarche maintenue à la charge nominale)
Charge utile (levage statique à deux bras) : 25 kg (stationnaire, les deux bras)
Couple articulaire max : 220 N·m (actionneurs rotatifs intégrés)
Vitesse de marche : 4 km/h (maximum soutenu)
Batterie : LiFePO4 48 V/12 Ah, bloc de 3,4 kg
Autonomie : 2,0 h (cycle de service composite de desserte de machine)
Temps de charge : 2,5 h (0–100 %, chargeur 600 W)
Latence de perception : <80 ms (pipeline visuel de bout en bout)
Précision de navigation : 10 cm global, arrimage de précision à 1 cm
Hauteur de marche : 3 cm (transition maximale sur surface irrégulière)
Indice de protection : IP54 (poussière et éclaboussures)
Interfaces de communication : Wi-Fi 2,4/5 GHz, Gigabit Ethernet, bus temps réel EtherCAT
Température de fonctionnement : 0–40 °C (plage nominale, sans déclassement)
Goulots d'étranglement d'ingénierie et modes de défaillance industrielle courants
L'infiltration de copeaux, la dérive thermique et les expirations du chien de garde (watchdog) de communication représentent la grande majorité des arrêts imprévus du Walker S dans les environnements d'usinage. Les fines copeaux se comportent différemment de la poussière industrielle générale : les particules inférieures à 50 µm dépassent les joints à lèvre extérieurs sur les poignets et les chevilles, puis se combinent avec la graisse de réducteur pour former une pâte abrasive qui accélère l'usure des roulements d'un ordre de grandeur. Le premier symptôme est rarement une panne franche. Il apparaît sous la forme d'une perte de répétabilité sur les quatrième et cinquième axes, généralement 0,3 à 0,8 mm de dispersion positionnelle que les opérateurs considèrent comme du jeu dans le montage jusqu'à ce qu'une pièce soit mise au rebut.
Les déclenchements pour surintensité des articulations suivent une trajectoire d'escalade prévisible une fois que la contamination s'installe. Le contrôleur enregistre un appel de courant élevé pendant les phases d'accélération, puis émet un événement de surintensité E-117 lorsque le couple commandé dépasse l'enveloppe du profil. Les techniciens qui se contentent de réinitialiser l'alarme et de poursuivre la production transforment une articulation réparable en un réducteur grippé en 200 à 300 heures de fonctionnement. Le brouillard de liquide de coupe introduit un second mode de défaillance : la condensation à l'intérieur du compartiment électronique du torse élève l'humidité interne au-dessus du seuil de 60 % et déclenche des défauts intermittents de communication d'encodeur qui disparaissent lorsque l'armoire sèche, ce qui les rend notoirement difficiles à reproduire lors d'une visite de maintenance.
Les expirations du chien de garde sur l'interface côté usine constituent le troisième goulot d'étranglement récurrent. Lorsque le cycle de balayage de l'automate (PLC) et la multidiffusion de découverte DDS du robot entrent en concurrence sur un VLAN non segmenté, les bits de poignée de main arrivent en retard ou pas du tout, et le robot exécute un arrêt contrôlé qui ressemble à une panne matérielle pour le superviseur de ligne. La segmentation du trafic du robot sur un VLAN dédié avec la snooping IGMP activée élimine complètement ce type d'arrêt, et cela ne coûte rien d'autre qu'un changement de configuration de commutateur.
Résilience du matériel interne et mécanismes d'atténuation
L'architecture articulaire du Walker S associe un moteur CC sans balais à un réducteur harmonique et à un roulement de sortie à rouleaux croisés, une topologie choisie pour une sortie sans jeu plutôt que pour une vitesse brute. Des codeurs doubles — l'un sur l'arbre moteur, l'autre sur la sortie du réducteur — permettent au contrôleur de comparer la position commandée et la position réelle à chaque cycle de commande, ce qui rend la dérive du codeur détectable avant qu'elle ne devienne une erreur de mouvement visible. Le delta entre les deux lectures est le signal de diagnostic ; une divergence croissante sur un seul axe indique l'usure du réducteur, tandis qu'une divergence qui apparaît simultanément sur plusieurs axes pointe en amont vers le contrôleur ou l'étage de puissance.
La détection du couple au niveau de chaque articulation alimente le contrôleur de mouvement de tout le corps en données de force à 1 kHz, permettant une conformité adaptative lors de l'insertion de pièces et de la détection de bourrage sans capteur de force/couple externe sur le poignet. Lorsqu'un préhenseur rencontre une résistance au-delà du seuil programmé, le contrôleur exécute un retrait contrôlé plutôt de caler contre l'obstruction. Ce comportement protège le réducteur du pic de couple qui serait autrement absorbé par les dents d'engrenage.
Le chemin thermique va de chaque moteur à travers un dissipateur thermique en aluminium vers le boîtier d'articulation, la surface du boîtier agissant comme l'élément rayonnant final. Une température ambiante soutenue au-dessus de 40 °C réduit la marge thermique et force le contrôleur à appliquer un déclassement du courant, ce qui se manifeste par une accélération articulaire plus lente plutôt que par une panne. L'étanchéité repose sur un agencement à double lèvre au niveau des interfaces tournantes ; la lèvre extérieure gère les éclaboussures et les particules grossières, tandis que la lèvre intérieure fournit la barrière qui compte pour la contamination inférieure à 50 µm. Les réseaux tactiles du bout des doigts utilisent un polymère souple sur une couche de détection capacitive, et le polymère est l'élément d'usure — et non le capteur situé en dessous.
Protocole de déploiement et mesures de sauvegarde de mise en service
La mise en service commence par une signature de couple plutôt que par un test de mouvement. Le robot étant alimenté et stationnaire, chacune des 41 articulations exécute une séquence fixe de 90 secondes sous une charge connue, et le contrôleur enregistre l'appel de courant, l'élévation de température et le delta du codeur à 1 kHz. Ce fichier de référence devient la base par rapport à laquelle chaque futur événement de service est mesuré, et c'est l'actif de diagnostic le plus précieux qu'une installation possède pour l'unité. Ignorer la référence réduit chaque décision de maintenance ultérieure à des suppositions.
La deuxième barrière est la validation environnementale au poste de travail réel. La température ambiante, la concentration de particules en suspension dans l'air et les vibrations du sol sont mesurées sur un quart de production complet, et non par un contrôle ponctuel, car une cellule de fonderie peut osciller de 12 °C entre le premier et le troisième quart. Ces mesures déterminent si la configuration de joint standard est suffisante ou si la variante à joint étanche est requise. La portée de l'outillage est vérifiée par rapport à l'enveloppe de travail réelle avec les portes de la machine ouvertes, car une simulation par pupitre d'apprentissage ne révélera pas une collision entre l'avant-bras du robot et un carter de convoyeur à copeaux.
La configuration du seuil de défaillance est la troisième sauvegarde. Les limites par défaut de surintensité et de détection de bourrage sont définies de manière conservatrice pour un usage général et déclencheront des arrêts intempestifs lors de la manipulation de pièces lourdes. Les augmenter sans données invite à endommager le réducteur ; l'approche correcte consiste à exécuter une production en mode fantôme (shadow-mode) pendant 72 heures, à capturer le profil de courant de pointe réel pour chaque tâche, puis à définir des seuils 20 % au-dessus du maximum observé. Ce n'est qu'après que les données du mode fantôme confirment le temps de cycle et le comportement face aux pannes que l'autorité de la tâche est transférée du processus existant au robot.
FAQ
Q1 : Quels chiffres de temps moyen entre pannes (MTBF) s'appliquent au Walker S dans le cadre d'un service de desserte de machine en continu ?
Les modules d'articulation sont évalués pour un MTBF de 20 000 heures à charge nominale et à une température ambiante de 25 °C, tandis que le bloc-batterie et les réseaux tactiles du bout des doigts se situent beaucoup plus bas, à environ 6 000 et 8 000 heures respectivement. Les données de terrain provenant de cellules de service 24h/24 et 7j/7 montrent que le premier arrêt non planifié provient généralement d'une surchauffe du BMS de la batterie plutôt que d'une panne mécanique. Zhongping Technology suit ces intervalles par unité et signale les fenêtres de remplacement avant qu'un modèle de troisième équipe ne les expose.
Q2 : Quels codes de défaut apparaissent le plus souvent lorsque le robot travaille à l'intérieur d'une enveloppe CNC ?
La dérive de l'encodeur et la surintensité des articulations dominent, et toutes deux proviennent généralement d'une contamination par des copeaux ou du liquide de coupe atteignant les joints de poignet plutôt que du logiciel de commande. Une surintensité E-117 persistante sur les quatrième et cinquième axes indique presque toujours des copeaux accumulés dans l'entrée du réducteur, et non un défaut électrique. Notre équipe d'ingénierie chez Zhongping associe ces codes à un organigramme de diagnostic de deux pages lors de la mise en service, de sorte que l'équipe de maintenance s'attaque à la cause physique au lieu de réinitialiser l'alarme.
Q3 : À quelle fréquence la graisse du réducteur harmonique doit-elle être remplacée ?
Dans le cadre d'un service d'assemblage propre, un entretien de la graisse à 1 500 heures de fonctionnement et un remplacement complet à 5 000 heures suffisent. Les environnements de coupe des métaux raccourcissent cet intervalle car les fines copeaux agissent comme une boue abrasive une fois qu'ils pénètrent dans la cavité de l'articulation. Nos ingénieurs de mise en service réduisent généralement l'intervalle de moitié à 750 heures pour les cellules de desserte de machine et enregistrent une signature de couple après chaque service pour détecter les écarts précocement.
Q4 : Quels éléments de maintenance préventive comportent le plus grand risque de défaillance au cours de la première année ?
La perte de capacité de la batterie, l'intégrité des joints de poignet et le décollement des capteurs du bout des doigts génèrent la majorité des appels de service de la première année. Aucun d'entre eux ne produit un arrêt brutal immédiat, c'est pourquoi ils ne sont fréquemment découverts qu'après que la précision de positionnement s'est déjà dégradée. Le bureau de support technique de Zhongping expédie un kit de pièces de rechange pour la première année contenant un bloc-batterie, deux jeux de joints de poignet et quatre patins tactiles par unité.
Q5 : Comment établissez-vous une référence de couple articulaire pour détecter l'usure avant qu'elle ne provoque une erreur de positionnement ?
Une signature de couple est capturée au niveau de chacune des 41 articulations lors de la mise en service, le robot exécutant une séquence de mouvement fixe de 90 secondes sous une charge connue. Un rééchantillonnage tous les 500 heures de fonctionnement et une comparaison par rapport à cette référence révèlent une dégradation des roulements ou du réducteur 200 à 400 heures avant qu'elle ne fasse surface sous forme de perte de répétabilité. L'équipe d'intégration de Zhongping livre le fichier de référence avec l'unité et forme le personnel de maintenance à la procédure de comparaison.
Q6 : Le Walker S peut-il signaler son propre état de santé à l'automate (PLC) ou à l'historien de l'usine ?
Le contrôleur embarqué publie la température des articulations, l'appel de courant, l'état de charge de la batterie et les codes de défaut actifs via la passerelle de périphérie sous forme de nœuds OPC UA. Les mapper dans l'historien de l'usine transforme la maintenance du robot d'un appel réactif en un exercice de surveillance des tendances. Beijing Zhongping préconfigure l'espace de noms pour 38 balises de santé afin qu'elles apparaissent dans le navigateur de balises de l'automate dès la première mise sous tension.
Q7 : Qu'est-ce qui indique qu'un bloc-batterie doit être remplacé plutôt qu'une autre recharge ?
Une autonomie tombant en dessous de 75 minutes sur un cycle de service qui fournissait auparavant 120 minutes est l'indicateur le plus clair, et il arrive généralement dans les 60 cycles du premier avertissement de capacité. Un bloc qui termine sa charge en moins de 60 minutes mais offre une courte autonomie est entré dans le stade de dégradation accélérée et doit être retiré du service. Notre bureau de stock et de logistique garde des blocs de rechange en stock afin qu'un échange ne mette pas la cellule au repos pendant une semaine.
Q8 : Comment le robot récupère-t-il après un arrêt d'urgence en milieu de cycle ?
La récupération suit une séquence de retour à l'origine définie plutôt qu'une reprise immédiate, car les positions des articulations doivent être re-validées par rapport au trajet enseigné avant que le mouvement ne redémarre. Le contrôleur enregistre la raison de l'arrêt, les angles des articulations au moment de l'arrêt et le temps écoulé dans l'automate, ce qui permet aux ingénieurs de distinguer une véritable obstruction d'un déclenchement intempestif. Les ingénieurs de terrain de Zhongping incluent cet examen des journaux dans le contrôle de santé standard de 90 jours.
Q9 : Quelles limites environnementales devraient déclencher une décision de déclassement dans une fonderie ou une cellule d'usinage ?
Une température ambiante supérieure à 40 °C, des vibrations soutenues au-delà de 2 m/s² et des particules en suspension dans l'air plus lourdes que le brouillard d'usinage général poussent toutes le robot hors de son enveloppe nominale. Un fonctionnement continu dans ces conditions réduit le MTBF des articulations d'environ 30 % et accélère la dégradation des joints. Notre équipe d'ingénierie chez Zhongping effectue une étude de site avant l'expédition et spécifie soit la configuration standard, soit la configuration à joint étanche en fonction des valeurs mesurées.
Q10 : Quelle documentation accompagne l'unité pour soutenir la maintenance à long terme ?
Chaque Walker S est livré avec un dictionnaire des codes de défaut, un fichier de référence de couple, un rapport de mise en service et un calendrier de maintenance préventive axé sur les heures de fonctionnement. Le dictionnaire des codes de défaut est le plus utilisé car il relie chaque code à une cause physique et à un outil requis. Zhongping Technology fournit le modèle de journal de maintenance au format papier et numérique et examine les trois premières entrées avec l'équipe du client.
FAQ
1. Qui sommes-nous ?
Beijing Zhongping Technology Co., LTD. est un fournisseur mondial de services d'automatisation électrique industrielle, une entreprise de technologie scientifique spécialisée dans la recherche scientifique, la conception, la commercialisation, les services techniques, l'Internet industriel et les services d'importation et d'exportation internationaux.
2. Que pouvez-vous acheter chez nous ?
API, onduleur, interface homme-machine, produits hydrauliques, distribution d'énergie basse tension, robots industriels et composants essentiels
3. L'article est-il en stock ou doit-il être acheté auprès d'un autre fournisseur ?
Nous avons un grand stock de marchandises et notre propre entrepôt.
4. Quels avantages avons-nous par rapport aux autres fournisseurs ?
Notre entreprise dispose d'un stock important et de plusieurs entrepôts, mais aussi de bureaux dans les provinces et villes industrielles importantes du pays et de plusieurs points de service à l'étranger. Pour vous fournir des services complets et intelligents en matière de fabrication, économisant ainsi des efforts, de la main-d'œuvre et des coûts.
5. Pouvez-vous fournir des produits neufs, originaux et authentiques à 100 % ?
Nous ne vendons que des produits neufs, originaux et authentiques, sans rénovation, sans contrefaçon, uniquement d'origine usine !
6. Quel est le délai de livraison ?
S'il y a du stock, il faut 2-3 jours ouvrables pour l'expédition, si la quantité est importante, il faut 5-7 jours ouvrables après réception du paiement, s'il ne s'agit pas d'un modèle conventionnel, cela prendra un certain temps, nous vous informerons du délai de livraison spécifique.
7. Y a-t-il une assistance technique disponible ?
Bien sûr, nous avons une équipe technique professionnelle qui peut vous aider à résoudre vos problèmes techniques.
8. Comment garantissons-nous la qualité ?
Nous avons trois processus pour contrôler la qualité des marchandises.
1). Nos ingénieurs inspecteront régulièrement la production et le contrôle qualité à l'usine.
2) Les matériaux entrants doivent être inspectés par des ingénieurs d'achat expérimentés avant de pouvoir être stockés.
3). Au moins 2 personnes du département logistique vérifient croisement les marchandises à expédier avant la livraison.
9. Pouvez-vous garantir la livraison sûre et fiable de vos produits ?
Oui, nous utilisons strictement l'emballage standard international. Nous utilisons également des emballages spéciaux pour les marchandises dangereuses, et l'expédition réfrigérée pour les articles nécessitant des exigences de température. Les emballages d'articles spéciaux et les exigences d'emballage standard pour les marchandises générales peuvent entraîner des coûts supplémentaires.
10. Qu'en est-il du fret ?
Le coût dépend de la manière dont vous choisissez de recevoir les marchandises. L'express est généralement le moyen le plus rapide mais aussi le plus cher. Le fret maritime est la meilleure solution pour de grandes quantités de marchandises. Le coût d'expédition exact dépend du montant de l'achat, de la quantité et du poids de votre commande. N'hésitez pas à nous contacter pour plus d'informations.
 +86 010-64225983
 +8613811814778

 Bâtiment 26, communauté de Liyuan, district de Chaoyang, Pékin, Chine