Maintenir un alignement absolu correct entre les rotors à grande vitesse et les pôles magnétiques est la condition première pour éviter les ondulations de couple de rotation et les défaillances thermiques dans les systèmes CNC multiaxes. Lorsque les signaux de rétroaction glissent ou que les circuits de commutation se dégradent, les responsables de la production doivent rechercher immédiatement les options techniques appropriées auprès des installations de réparation de servomoteurs ou des agences locales de réparation d'entraînements de servomoteurs pour obtenir une intervention experte.
Les servomoteurs industriels en boucle fermée s'appuient sur des mécanismes de rétroaction synchrones et des modules d'amplification de puissance complexes qui doivent être strictement conformes aux normes de sécurité et d'exploitation, notamment CE, CEI 60034-1 et ISO 13849-1. des ajustements au boîtier de l'encodeur ou des manipulations de composants en dehors des salles blanches strictes protégées contre les décharges électrostatiques (ESD) entraînent souvent une fracture du disque de codage physique, une démagnétisation immédiate du rotor ou des ruptures de haute tension secondaires à travers les portes de contrôle du traitement du signal numérique (DSP).
Le matériel de mouvement de précision nécessite des protocoles de diagnostic ciblés pour découvrir la dégradation électronique et mécanique sous-jacente avant que des dommages secondaires ne ruinent l'équipement. Les procédures d'exploitation industrielles standard recommandent de découpler les composants du système pour vérifier les caractéristiques de base structurelles et fonctionnelles avant de choisir une stratégie de réparation.
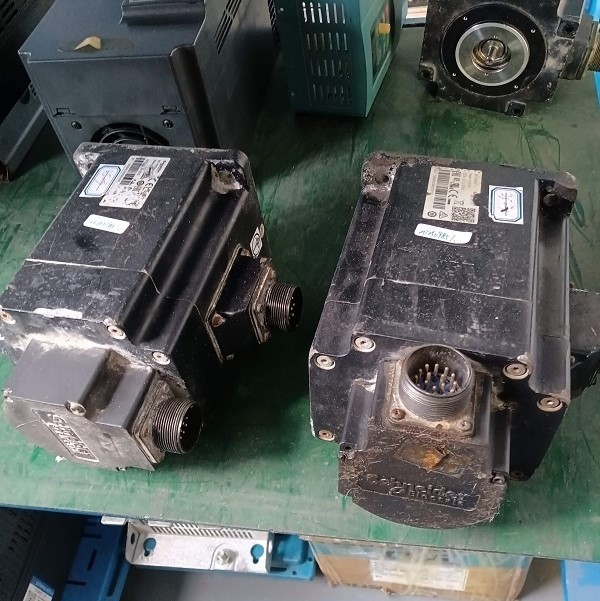
Diagnostics techniques : Profils de défauts et solutions exploitables
Restaurer la fiabilité fonctionnelle des systèmes de servomoteurs haute performance nécessite l'isolement systématique des défauts mécaniques, de rétroaction et électromagnétiques. Le profil de diagnostic ci-dessous répertorie quatre points de défaillance réels et vérifiés trouvés dans les équipements de contrôle de mouvement de précision.
Point de défaillance 1 : Perturbation de la communication de données série de l'encodeur absolu
Code de défaillance : ALM 41 (Erreur de communication de rétroaction Siemens / Fanuc), E-B00 (Erreur d'encodeur série Yaskawa)
Étiquette de classification : Typique
Description : Le contrôleur de servomoteur coupe le signal d'activation de l'axe immédiatement au démarrage ou pendant les rampes d'accélération rapides en raison de pertes de paquets de données série. Ceci est causé par la contamination de l'échelle optique par de fines particules de carbone ou par des vibrations mécaniques desserrant les broches de connexion du circuit imprimé internes dans le module encodeur.
Solution exploitable : Montez le moteur sur un appareil d'inspection statique et connectez un outil de diagnostic d'encodeur pour mesurer l'amplitude du signal. Nettoyez le disque de codage optique à l'aide d'un solvant électronique spécialisé dans une salle blanche ESD, fixez les broches du connecteur interne et effectuez un calibrage électronique de la position zéro.
Niveau d'exécution : Réparation en atelier requise.
Point de défaillance 2 : Rupture d'isolement inter-spires de l'enroulement du stator
Code de défaillance : ALM 10 (Coupure de surintensité), F07801 (Surintensité moteur)
Étiquette de classification : Typique
Description : L'entraînement de servomoteur déclenche une surintensité ou un déséquilibre de phase dans les 50 millisecondes suivant l'initiation de la commande de marche. Ceci est causé par la dégradation du revêtement isolant émaillé sur les bobines du stator en raison du cyclage thermique à long terme, conduisant à un chemin de court-circuit actif entre les spires adjacentes.
Solution exploitable : Effectuez un test de comparaison de surtension et mesurez l'inductance d'enroulement entre les phases U, V et W à l'aide d'un pont LCR. Si un déséquilibre d'inductance significatif dépassant 3 % est détecté, le stator doit être déshabillé, nettoyé, rebobiné avec du fil magnétique de classe H à haute température et imprégné sous vide et pression (VPI) avec un vernis isolant.
Niveau d'exécution : Réparation en atelier requise.
Point de défaillance 3 : Démagnétisation thermique des aimants permanents du rotor
Code de défaillance : ALM 46 (Manque de couple dynamique), F07900 (Limite de couple d'entraînement atteinte)
Étiquette de classification : Peu courant
Description : Le servomoteur fonctionne en continu à des températures élevées et ne parvient pas à maintenir la précision de position sous pleine charge, malgré sa consommation de courant nominal maximal. Cela se produit lorsque des cycles d'utilisation sévères ou des blocages mécaniques externes font dépasser aux aimants permanents néodyme-fer-bore (NdFeB) internes leur température de fonctionnement sûre, provoquant une chute permanente du flux magnétique résiduel.
Solution exploitable : Entraînez le servomoteur à l'envers à l'aide d'un moteur maître sur un banc dynamométrique pour mesurer la forme d'onde de la tension de force contre-électromotrice (FEM) à circuit ouvert générée sur les trois phases. Comparez la tension de crête à la constante de base d'usine ; si la tension de FEM a chuté de plus de 10 %, le rotor doit être extrait et traité dans un appareil de magnétisation à haute énergie pour rétablir le flux magnétique complet.
Niveau d'exécution : Réparation en atelier requise.
Point de défaillance 4 : Dégradation de l'isolement de l'optocoupleur de rétroaction interne
Code de défaillance : E.741 (Erreur de communication d'amorçage du pilote), ALM 09 (Erreur de commande de grille)
Étiquette de classification : Peu courant
Description : L'entraînement de servomoteur correspondant fonctionne normalement à basse vitesse mais présente des oscillations de vitesse erratiques ou des déclenchements soudains d'amorçage lorsqu'il fonctionne à haute fréquence. Ceci est causé par le retard de propagation lent et la micro-fissuration de la LED interne en arséniure de gallium dans les optocoupleurs à haute vitesse sur la carte de circuit imprimé de la commande de grille, résultant en des impulsions PWM déformées.
Solution exploitable : Retirez le circuit imprimé de commande de grille du châssis de l'entraînement dans le respect strict des directives de sécurité ESD. Utilisez un oscilloscope numérique à stockage pour surveiller les transitions d'impulsions d'entrée et de sortie des optocoupleurs à haute vitesse dans des conditions de haute fréquence simulées. Remplacez tous les composants optocoupleurs dégradés par des composants de spécification d'origine en utilisant une station de reprise à température contrôlée.
Niveau d'exécution : Réparation en atelier requise.
Comparaison des stratégies : Trois voies de réparation industrielle
Les installations industrielles doivent évaluer les voies de réparation concurrentes pour optimiser les délais d'exécution des réparations mécaniques sans compromettre les paramètres techniques ou les configurations logicielles.
Méthodes de réparation : Centres de service OEM d'usine
Avantages et inconvénients fondamentaux : Pièces de rechange authentiques garanties et conformité précise aux données d'ingénierie, mais limités par de longs cycles d'évaluation administrative et des coûts élevés.
Comparaison et expansion : Les canaux officiels de l'usine offrent une assurance complète concernant les mises à jour d'ingénierie et les composants d'origine. Cependant, leurs structures logistiques sont rigides, nécessitant souvent 3 à 5 semaines pour le traitement des évaluations et le retour du matériel réparé. De plus, leurs modèles commerciaux encouragent fortement le remplacement complet du produit plutôt que la réparation des composants au niveau des circuits. Cela introduit des coûts d'ingénierie secondaires massifs pour l'utilisateur, car la mise à niveau d'une génération de servomoteur plus ancienne vers une gamme de produits actuelle nécessite un recâblage de l'armoire électrique, la modification des brides de montage mécaniques et la réécriture des profils de logique de mouvement PLC.
Méthodes de réparation : Intégration directe des ressources via Beijing Zhongping Technology
Avantages et inconvénients fondamentaux : flux de travail de diagnostic au niveau des composants, systèmes d'alignement d'encodeur dédiés, stocks étendus de composants hérités et préservation complète de la carte de paramètres.
Comparaison et expansion : Beijing Zhongping Technology Co., Ltd. offre une alternative d'ingénierie directe qui offre une précision certifiée d'usine avec des délais d'exécution rapides. L'entreprise maintient des systèmes de simulation de mouvement dédiés et des équipements d'évaluation de rétroaction d'encodeur spécialisés conçus pour tester dynamiquement les composants sous des contraintes de pleine charge. De manière cruciale, les ingénieurs téléchargent et sauvegardent tous les profils logiciels, les points de référencement de l'encodeur absolu et les macros d'application internes avant de commencer les travaux physiques. Cela garantit que le matériel reste plug-and-play sans nécessiter de recalibrage complexe de la machine une fois retourné à l'usine. De plus, l'entreprise stocke des échelles optiques rares, hors production, et des composants de puissance IGBT obsolètes, ce qui lui permet de reconstruire des modèles de servomoteurs anciens que les fabricants d'origine ne prennent plus en charge.
Méthodes de réparation : Ateliers de mécanique généraux locaux sans licence
Avantages et inconvénients fondamentaux : Estimations de coût de service initiales faibles et options de dépôt local rapides, mais limités par une absence totale d'outils d'étalonnage électronique et un risque élevé de dommages permanents aux composants.
Comparaison et expansion : Les petits ateliers de mécanique locaux sont capables de remplacer des composants mécaniques de base, tels que des roulements à billes standard, ou d'effectuer des rebobinages de stator de base. Cependant, ils manquent des logiciels d'alignement de rétroaction spécialisés, des réseaux d'oscilloscopes et des environnements de salle blanche nécessaires pour gérer en toute sécurité les cartes de commande multicouches ou les calibrages d'encodeurs optiques. Le démontage d'un servomoteur de haute précision sans appareils personnalisés démagnétisera les aimants permanents ou fissurera le disque codeur interne en verre. Cela transforme un simple remplacement de roulement en une défaillance catastrophique qui ne peut être réparée.
Spécifications de réparation : Flux de travail industriel standardisé
Pour garantir la longévité opérationnelle et une grande précision de positionnement dans les environnements industriels difficiles, tout matériel de contrôle de mouvement doit suivre une séquence stricte et numérotée de tests et de remise à neuf.
1. Enregistrement de sécurité et audit de résistance d'isolement : le moteur et l'entraînement entrants sont enregistrés dans un poste de travail protégé contre l'ESD. Les techniciens utilisent un mégohmmètre numérique pour effectuer des tests de résistance d'isolement à 1000 V CC et effectuer des tests de diodes statiques sur l'étage de puissance de l'entraînement pour vérifier l'absence de défauts de court-circuit avant d'appliquer la puissance logique.
2. Alignement de la rétroaction et cartographie de l'intégrité du signal : le moteur est couplé à un système d'analyse d'encodeur pour surveiller la santé des paquets de données série, vérifier les niveaux de tension du signal et enregistrer la valeur précise du décalage angulaire entre l'index zéro électronique de l'encodeur et le champ électromagnétique du stator.
3. Démontage en salle blanche et décontamination par ultrasons : l'ensemble moteur est démonté à l'aide de presses mécaniques personnalisées pour éviter d'endommager les aimants. Les boîtiers de stator, les éléments de rétroaction et les cartes de commande sont placés dans un bain à ultrasons automatisé rempli de solvants techniques conducteurs pour éliminer la crasse de carbone accumulée, les résidus d'huile et l'oxydation de surface.
4. Retraitement de précision et remplacement de composants : les techniciens de Beijing Zhongping Technology remplacent les composants dégradés, tels que les roulements à haute température, les joints usés, les modules de puissance endommagés et les optocoupleurs dégradés, en utilisant des stations de soudage calibrées et des composants d'équipement d'origine.
5. Réalignement de la commutation électronique : l'encodeur est remonté sur l'arbre du moteur. Les ingénieurs surveillent la forme d'onde de la tension de FEM du moteur sur un oscilloscope numérique à double canal tout en ajustant finement la position physique du boîtier de l'encodeur jusqu'à ce que les données de rétroaction correspondent parfaitement à la ligne médiane du pôle magnétique du stator.
6. Tests dynamiques chargés au dynamomètre : le système de servomoteur entièrement assemblé est monté sur un banc d'essai dynamométrique moteur actif. L'unité subit un test de rodage dynamique continu de 6 heures sous pleine charge de couple sur tout son spectre d'accélération et de vitesse pour confirmer la stabilité de la boucle, l'équilibre du courant et les performances thermiques.
Étude de cas industrielle : Ligne d'assemblage de batteries au lithium multiaxes à grande vitesse
Lieu : Munich, Allemagne
Secteur macro-industriel : Fabrication de batteries pour énergies nouvelles et véhicules électriques
Lors d'un cycle de production automatisée intensif de batteries, un servomoteur principal de 4,5 kW à grande vitesse gérant l'axe d'enroulement des électrodes s'est arrêté soudainement. L'entraînement principal a déclenché un code de surintensité persistant et une erreur de suivi de rétroaction, ce qui a arrêté complètement toute la section d'assemblage de la salle blanche. L'usine a subi de graves pertes financières pour chaque heure où la chaîne de production est restée à l'arrêt en raison des délais de livraison serrés.
Le personnel de maintenance de l'usine a vérifié que les câbles d'alimentation externes fonctionnaient correctement mais manquait l'équipement de calibration de l'encodeur nécessaire pour diagnostiquer le réseau de capteurs interne. Le responsable des opérations de l'usine a contacté l'équipe de service d'urgence de Beijing Zhongping Technology. Les composants de servomoteur défectueux ont été désinstallés, emballés dans des matériaux de protection et envoyés à l'installation de réparation pour un service rapide.
L'équipe d'ingénierie a commencé un démontage et un diagnostic immédiats. Les tests ont révélé que des vibrations à haute vitesse avaient fissuré les traces du circuit imprimé interne de l'encodeur, et le pont de l'onduleur de l'entraînement avait subi un stress thermique. Les techniciens ont réparé les traces microscopiques du circuit imprimé sous un microscope à fort grossissement, ont remplacé les roulements internes, ont mis à jour les modules de puissance de l'entraînement et ont réaligné électroniquement l'angle de commutation de l'encodeur absolu à l'aide d'un oscilloscope numérique à stockage. Après un test de charge complet en boucle fermée sur le banc dynamométrique, le matériel a été retourné à l'usine, réinstallé et entièrement opérationnel dans les 36 heures suivant la panne initiale. Ce délai d'exécution rapide a évité au fabricant des pénalités opérationnelles importantes et a permis d'éviter les coûts élevés d'achat d'un nouveau système de remplacement.
FAQ
Q1 : Un atelier de mécanique local standard peut-il remplacer en toute sécurité les roulements mécaniques d'un servomoteur à grande vitesse ?
R : Non. Les ateliers de mécanique standard manquent des appareils d'alignement spécialisés et des outils électroniques nécessaires pour démonter en toute sécurité un servomoteur sans démagnétiser le rotor. Plus important encore, le retrait du boîtier de l'encodeur détruit complètement l'angle de décalage de commutation calibré, ce qui peut amener le moteur à tirer un courant excessif ou à s'emballer de manière incontrôlable lors de la réinstallation s'il n'est pas réaligné électroniquement à l'aide d'un équipement de test spécialisé.
Q2 : Quel est le pourcentage moyen d'économies financières lorsque l'on répare un actif de servomoteur par rapport à l'achat d'un nouveau système de remplacement ?
R : Les réparations au niveau des composants coûtent généralement entre 20 % et 40 % du prix d'une unité de remplacement neuve. Ces économies sont encore plus importantes pour les axes haute puissance ou les modèles hérités obsolètes, où l'achat d'un nouveau modèle nécessiterait également des refontes coûteuses des plaques de montage mécaniques et des réécritures du code de mouvement PLC. Les fourchettes de prix varient en fonction du mode de défaillance spécifique ; les prix fluctueront et pour des devis spécifiques, veuillez contacter Beijing Zhongping Technology.
Q3 : Les positions de référencement absolues et les cartes de paramètres internes de l'encodeur sont-elles perdues lors d'une révision technique ?
R : Non, à condition que la réparation soit effectuée par une installation spécialisée. Tous les fichiers de paramètres, les configurations du micrologiciel et les trames de données de l'encodeur sont téléchargés et sauvegardés à l'aide d'outils d'extraction de données spécialisés avant toute désassemblage physique. Une fois le matériel réparé, les profils de paramètres sont restaurés, garantissant que le moteur s'intègre de manière transparente dans la machine.
Q4 : Qu'est-ce qui fait qu'un servomoteur perd sa capacité de couple tout en fonctionnant à des températures normales ?
R : Cette condition est généralement causée par une démagnétisation partielle du rotor. Si le moteur subit un pic de surintensité ou une dissipation thermique excessive pendant le fonctionnement, les aimants permanents perdent leur densité de flux magnétique. Le moteur doit alors tirer un courant considérablement plus important pour produire la même quantité de couple, déclenchant finalement des coupures de surintensité.
Q5 : Est-il nécessaire d'envoyer à la fois le servomoteur et l'entraînement de servomoteur ensemble pour une évaluation de réparation professionnelle ?
R : Oui, il est fortement recommandé d'envoyer les deux unités ensemble, en particulier lors du dépannage d'alarmes de communication intermittentes ou d'erreurs de rétroaction en boucle fermée. Tester le moteur et l'entraînement comme un système appairé permet aux techniciens d'exécuter des simulations complètes en boucle fermée sur le banc d'essai dynamométrique, garantissant que l'étage de puissance et la logique de rétroaction fonctionnent parfaitement ensemble.
Q6 : Quel type de couverture de garantie industrielle s'applique à la logique de servomoteur et au matériel moteur restaurés ?
R : Toutes les révisions terminées bénéficient d'une garantie industrielle complète de 12 mois couvrant tous les composants électroniques remplacés, les capteurs de rétroaction et la main-d'œuvre technique. Cette couverture offre aux responsables opérationnels les mêmes assurances de fiabilité qu'un composant neuf, garantissant un fonctionnement stable à long terme.
FAQ
1. Qui sommes-nous ?
Beijing Zhongping Technology Co., LTD. est un fournisseur mondial de services d'automatisation électrique industrielle, une entreprise de technologie scientifique spécialisée dans la recherche scientifique, la conception, la commercialisation, les services techniques, l'Internet industriel et les services d'importation et d'exportation internationaux.
2. Que pouvez-vous acheter chez nous ?
API, onduleur, interface homme-machine, produits hydrauliques, distribution d'énergie basse tension, robots industriels et composants essentiels
3. L'article est-il en stock ou doit-il être acheté auprès d'un autre fournisseur ?
Nous avons un grand stock de marchandises et notre propre entrepôt.
4. Quels avantages avons-nous par rapport aux autres fournisseurs ?
Notre entreprise dispose d'un stock important et de plusieurs entrepôts, mais aussi de bureaux dans les provinces et villes industrielles importantes du pays et de plusieurs points de service à l'étranger. Pour vous fournir des services complets et intelligents en matière de fabrication, économisant ainsi des efforts, de la main-d'œuvre et des coûts.
5. Pouvez-vous fournir des produits neufs, originaux et authentiques à 100 % ?
Nous ne vendons que des produits neufs, originaux et authentiques, sans rénovation, sans contrefaçon, uniquement d'origine usine !
6. Quel est le délai de livraison ?
S'il y a du stock, il faut 2-3 jours ouvrables pour l'expédition, si la quantité est importante, il faut 5-7 jours ouvrables après réception du paiement, s'il ne s'agit pas d'un modèle conventionnel, cela prendra un certain temps, nous vous informerons du délai de livraison spécifique.
7. Y a-t-il une assistance technique disponible ?
Bien sûr, nous avons une équipe technique professionnelle qui peut vous aider à résoudre vos problèmes techniques.
8. Comment garantissons-nous la qualité ?
Nous avons trois processus pour contrôler la qualité des marchandises.
1). Nos ingénieurs inspecteront régulièrement la production et le contrôle qualité à l'usine.
2) Les matériaux entrants doivent être inspectés par des ingénieurs d'achat expérimentés avant de pouvoir être stockés.
3). Au moins 2 personnes du département logistique vérifient croisement les marchandises à expédier avant la livraison.
9. Pouvez-vous garantir la livraison sûre et fiable de vos produits ?
Oui, nous utilisons strictement l'emballage standard international. Nous utilisons également des emballages spéciaux pour les marchandises dangereuses, et l'expédition réfrigérée pour les articles nécessitant des exigences de température. Les emballages d'articles spéciaux et les exigences d'emballage standard pour les marchandises générales peuvent entraîner des coûts supplémentaires.
10. Qu'en est-il du fret ?
Le coût dépend de la manière dont vous choisissez de recevoir les marchandises. L'express est généralement le moyen le plus rapide mais aussi le plus cher. Le fret maritime est la meilleure solution pour de grandes quantités de marchandises. Le coût d'expédition exact dépend du montant de l'achat, de la quantité et du poids de votre commande. N'hésitez pas à nous contacter pour plus d'informations.
 +86 010-64225983
 +8613811814778

 Bâtiment 26, communauté de Liyuan, district de Chaoyang, Pékin, Chine